力覚センシングだけでは、ラインは守れない——現代の組立ラインを支える決定的要素としての精密力制御
現代の生産現場に携わったことがある方なら、同じ光景を何度も目の当たりにしているはずです。繊細な部品が組立中に損傷する。圧入工程の結果がばらつく。オーバーシュートを避けるために、高速ハンドリングのサイクルを「這うような速度」まで落とさざるを得ない。その根本原因は、ほとんどの場合、「センシングの不足」ではなく「制御の不足」にあります。
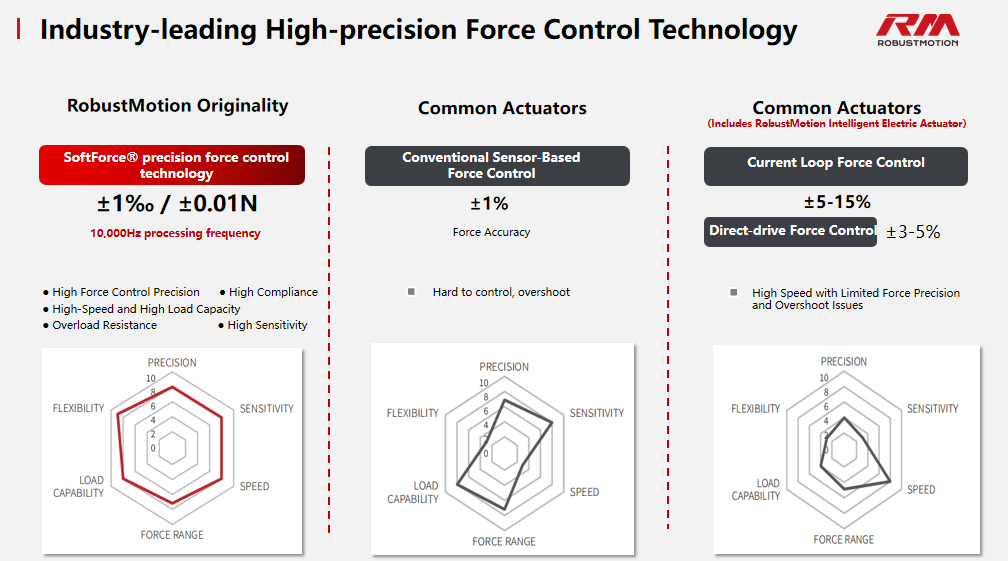
何十年もの間、自動化エンジニアは力を二次的な変数として扱ってきました。標準的なサーボ軸にロードセルをボルトで取り付け、電流ループで推定し、±5〜15%の精度を多くのタスクで「十分良い」と受け入れてきました。しかし、製品が小型化し、公差が厳しくなり、サイクルタイムへの圧力が強まるにつれ、「十分良い」は足かせになりつつあります。私たちが「感知できること」と「精密に生成できること」の隔たりは、いまや精密組立における最大のボトルネックです。
力制御のパラドックス
従来のアプローチは、私たちを居心地の悪いトレードオフへ追い込みます。電流ループ制御は高速ですが粗く、典型的には±5〜15%の力精度——クランプ用途には十分でも、マイクロ組立には役に立ちません。外付けセンサー閉ループ方式はこれを約±1%まで改善しますが、機械的伝達要素(ギアボックス、ハーモニックドライブ、ボールねじナットのバックラッシュ)が摩擦不感帯と位相遅れを生み出します。結果は?オーバーシュート、振動、そして接触前に減速する必要性——サイクルタイムを直接膨張させます。
業界が必要としているのは、もう一つのセンサーではありません。力制御をゼロから再考するアーキテクチャが必要なのです。
SoftForce®の登場:根本的な転換
RobustMotionのSoftForce®は、まさにそのようなアーキテクチャの再考を体現しています。その核となるのは、いまモーションシステムを仕様策定するすべての人に関わる3つの革新です。
- 第一に、10kHzの閉ループ制御。0.1msのサイクルタイムは、標準的なロボット力制御ループより50〜100倍高速です。実務的に言えば、システムは機械共振が形成される前に接触を検出し、補正を計算し、出力を安定化させます。高速で接近し、スループットを殺す「ためらい」なしに、真の「ソフトランディング」を実行できるのです。
- 第二に、従来のPIDではなくモデル予測制御(MPC)。誤差が発生してから反応する代わりに、SoftForce®はアクチュエータと負荷の相互作用を継続的にシミュレーションし、モータートルクを事前に調整します。これにより、従来システムでは不可能だった速度と精度の分離を実現します。攻撃的なモーションプロファイルと力の制約を「どちらか」選ぶ必要はもうありません——両方得られます。
- 第三に、高剛性力センサーを統合したダイレクトドライブアーキテクチャ。ギア減速機を排除し、センシングを作動部と同位置に配置することで、サブ0.1N精度を歴史的に妨げてきた0.1〜0.5Nの摩擦不感帯を除去します。定格精度は±0.01N(フルスケールの1‰)で、高周波動作や変動するペイロード下でもその精度を維持します。
実際のインパクト:経済性が変わる現場
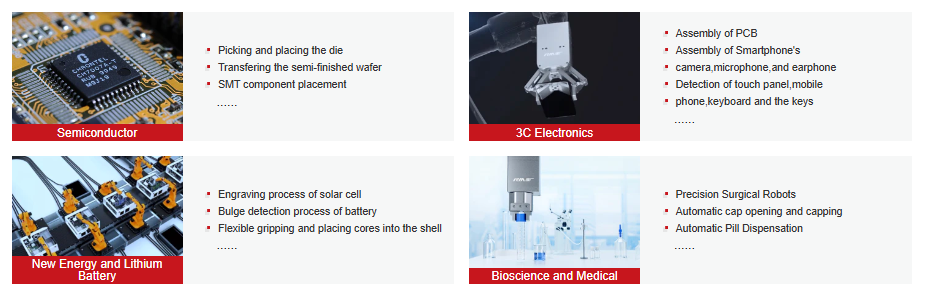
3C電子組立では、スマートフォンのカメラレンズスタックを<0.01N公差でハウジングへ圧入することは、従来は自動化不能でした。手作業はばらつきと人間工学的リスクをもたらし、従来の電動グリッパは公差を維持できませんでした。SoftForce®では、手作業と競合するサイクルタイムで99.5%超の歩留まりを達成します。
半導体ハンドリングでは、ウェハやダイの把持力1〜5Nを±0.01Nの一貫性で制御することで、落下(5万ドル超の損失)とダイのクラックという二値的なリスクを排除します。システムは把持時に力を設定するだけではありません。運動軌道全体を通じて能動的に制御し、振動と慣性の変化をリアルタイムに補償します。
電池製造では、リチウムセルの化成工程とスクイーズテストに、高速かつ精密な力印加が要求されます。SoftForce®のゼロオーバーシュート特性は「便利さ」ではありません。パウチセルの内部短絡を防ぐ安全機能なのです。
仕様策定者のための実践的フレームワーク
以下のフレームワークは、システムインテグレーターと自動化エンジニアが、BOMにSoftForce®技術を載せるべきかを評価するための客観的な指針です:
- 力>1N・許容差±0.5N:従来のサーボ+電流ループで依然コスト効果的です。
- 力<1N・許容差±0.1N:従来のセンサー方式ではぎりぎりの領域。速度と精度のトレードオフを受け入れられる場合にのみ検討します。
- 力<0.1N・許容差±0.01N、または高速×精密の同時要求:ここがSoftForce®が必要になる領域です。ギア機構を備えたアーキテクチャはサブ0.1N精度を確実には提供できず、100〜200Hzの制御ループは高速時のオーバーシュートを防げません。
競争力ある製造のための戦略的能力としての力制御
産業用力制御の進化は、10年前のマシンビジョンの軌跡をなぞっています。専門的なアドオンとして始まったものが、競争力ある製造の中核要件になりつつあります。MEMSやmicroLED、先端パッケージングが部品サイズを押し下げ、人とロボットの協働が広がるにつれ、力を「感知する」だけでなく「精密に生成できる」能力が、ワールドクラスの自動化とコモディティ化したインテグレーションを分けるものになります。
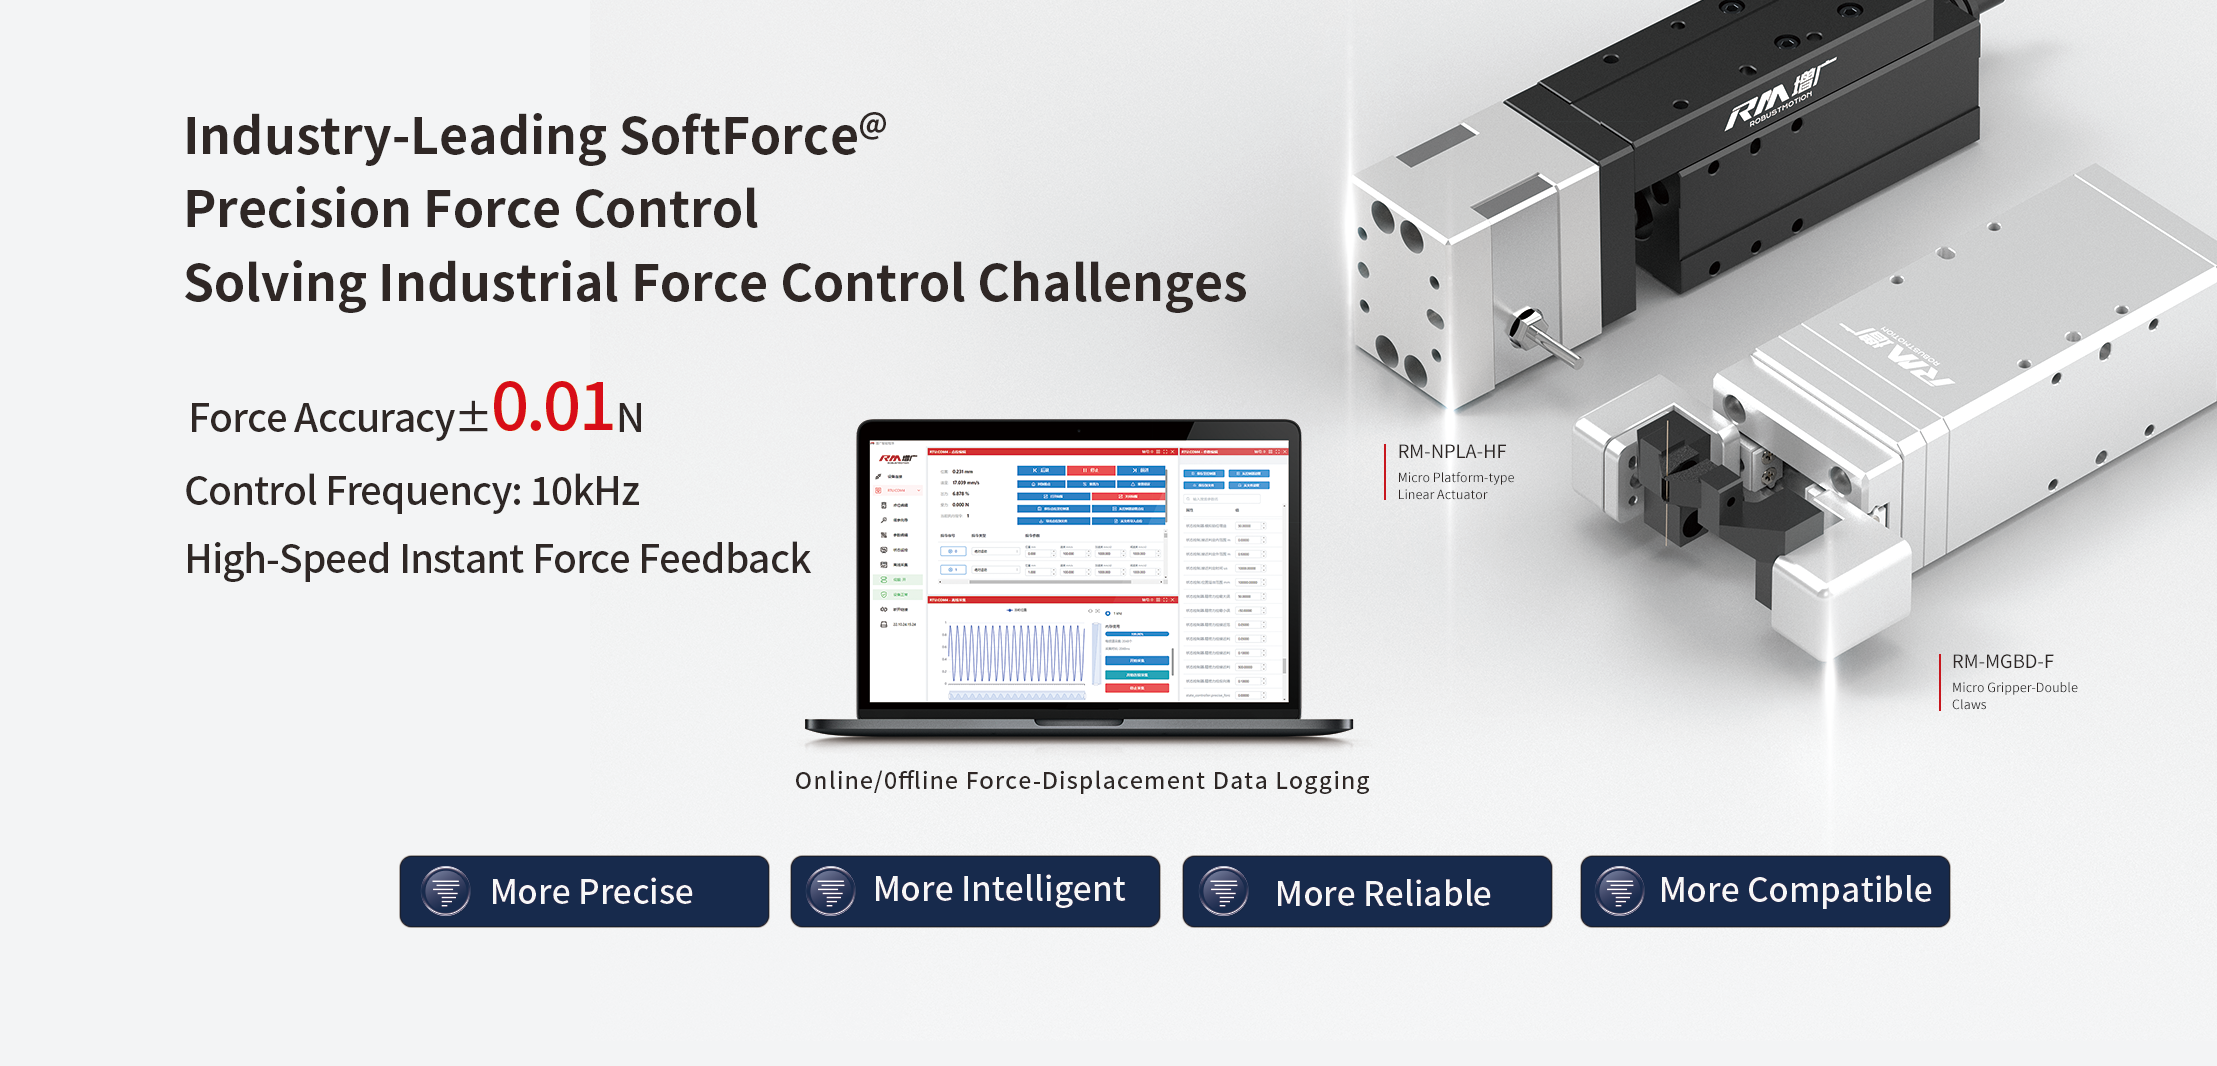
RobustMotionのSoftForce®は、10kHzの制御周波数、±0.01Nの精度、機械と電気の統合設計により、市販の力制御における現在の最先端を体現しています。2026年以降の組立システムを設計する私たちにとって、問いはもはや「真の精密力制御を仕様にできるか」ではありません。「それを仕様にしない余裕が、私たちにあるか」です。
ラインで SoftForce® を検討する
概要を確認し、対応製品を見るか、用途マッチングについてお問い合わせください。