閉ループ力制御の解説:なぜ±0.01Nの精度は、センサーではなくアーキテクチャの問題なのか
SoftForce®——RobustMotionの電動アクチュエータ・グリッパ向け閉ループ力制御プラットフォームの技術解説。
閉ループ力制御とは何か
閉ループ力制御とは、アクチュエータのエンドエフェクタにおける接触力を、内蔵の高分解能センサーでリアルタイムに測定し、専用の高周波制御ループへ直接フィードバックする制御アーキテクチャです。サーボループが目標位置を保持するのと同じ仕組みで、システムは出力を継続的に補正し、目標力を保持し続けます。開ループシステムでは、力はモーター電流から推定されるだけです。一方、閉ループシステムでは、力を測定し、指令値と比較し、1回の接触あたり数百回の補正を行います。
なぜこれが重要なのか。自動化エンジニアであれば、次の故障モードを見てきたはずです。シリンダがストローク端まで到達してワークを圧壊する。サーボが指令位置に到達した瞬間、コネクタのピンが座屈する。機械はポイントをミクロン単位で位置決めできても、そこに到達したとき、どれだけの力で押しているのかを知りません。この10年で、自動化は人間の腕(ロボット)と人間の目(マシンビジョン)を再現してきました。いまだ再現が難しい最後の次元が、人間の触覚です。熟練作業者は、嵌合部品のクリアランスを指先で感じ、挿入角度を微調整し、嵌まりすぎるのか緩すぎるのかを察知します。機械で触覚を再現するには、アクチュエータにセンサーを取り付ける以上のことが必要です——制御アーキテクチャをゼロから再設計することが必要なのです。
力制御の3つのアーキテクチャ
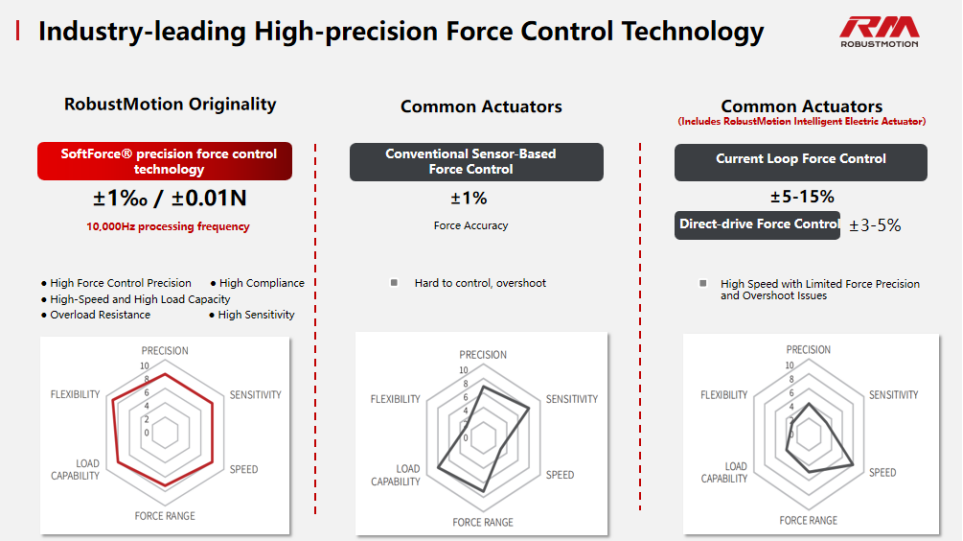
現在市場にあるソリューションは3つのカテゴリに分類され、その違いは外見ではなく、アーキテクチャレベルのものです。
カテゴリ1:電流ループアクチュエータ(開ループ推定)
モーター電流の割合を調整することで力制御を模擬する電動グリッパやシリンダです。電流が増えれば力も増える、という考え方で、力のセンシングもフィードバックループも存在しません。精度は±5〜15%でばらつきも大きく、力が決定的に重要でない用途にしか適しません。
カテゴリ2:外付けセンサー+汎用コントローラ
アクチュエータに力センサーを追加し、増幅器と汎用コントローラで構成する3部品のチェーンです。力出力はより精密になりますが、このアーキテクチャはもともと位置制御を第一に設計されており、力信号はその上に「貼り付ける」補正レイヤとして扱われます。信号経路は長く、レイテンシも高く(典型的には約100Hz)、精度は1%前後で頭打ちになります。また、オーバーシュートを避けるために高速動作が犠牲にされるのが常です。
カテゴリ3:SoftForce®——力を第一級の制御目標として
RobustMotionのSoftForce®プラットフォームは、既存のアーキテクチャに力制御を「追加」するのではなく、力を位置と同等のプライマリ目標として制御スタック全体を再設計します。高分解能センサーをエンドエフェクタに内蔵し、10,000Hzで動作する専用の閉ループへサンプリングします。その結果が、±0.01Nの力精度、高速時でもゼロのオーバーシュート、そしてあらゆる力制御プロセスの中で最も過酷な瞬間である「接触の瞬間」における、位置⇔力モードのシームレスな切替です。
数字で見る比較
| パラメータ | 電流ループ(Cat.1) | 外付けセンサー+コントローラ(Cat.2) | SoftForce®(Cat.3) |
|---|---|---|---|
| 力精度 | ±5〜15% | 約1% | ±0.01N(最大0.1%) |
| 処理周波数 | なし(開ループ) | 典型的に約100Hz | 10,000Hz |
| 高速時のオーバーシュート | 制御不能 | 頻発(速度を落として補正) | ゼロ |
| 5,000サイクルの繰り返し性 | ±13Nの変動 | 非公開 | ±0.1Nの変動 |
| アーキテクチャ | 位置制御のみ | 力は補正レイヤ | 力は第一級の制御目標 |
なぜ応答速度がすべてを決めるのか
力ループの帯域は、アクチュエータが生産ラインのサイクルタイム内に「接触→感知→調整」のシーケンスを完了できるかどうかを左右します。そのためには、次の3つの要素が深く結合していなければなりません。
- センサーのサンプリングレート——自由運動から接触への遷移を検出できる細かさであること。
- 信号経路のレイテンシ——SoftForce®はセンサー、駆動回路、制御アルゴリズムを単一の閉ループに統合し、カテゴリ2の多段構成による信号チェーンを排除しています。
- 接触時のアルゴリズム精度——位置モードから力モードへの遷移は、オーバーシュートや振動なしに滑らかに行われなければならず、汎用コントローラでは実現できないマイクロ秒レベルの独自アルゴリズムが必要です。
本当の違い:数百万サイクルにわたる一貫性
実験室では、多くのソリューションが見事な力-位置曲線を描けます。しかし生産ラインで産業ユーザーが実際に問うのは、こうです。「温度、材料ロット、機械的摩耗が変化する中で、そのシステムは数百万サイクルにわたって力精度を維持できるか?」
3C電子のコネクタ挿入を考えてみましょう。1サイクルは1秒未満で完了し、0.1〜1%の力精度と、リアルタイムフィードバックによる動的な姿勢調整が要求されます。数百サイクル後に力出力がドリフトすれば、結果は断続的な挿入不良です。要求しても再現できない類の故障であり、診断コストが非常に高くなります。
検証試験では、SoftForce®搭載アクチュエータ(RM-RPLA-11-50-2-HF100-001)が5,000回の繰り返し力試験を完了し、力の総変動はわずか±0.1Nでした。同一条件における電流ループアクチュエータの変動は±13Nです。SoftForce®は、冗長化されたセンサー設計と独自の自動補償アルゴリズムによりこれを実現しています。
実用面での影響:初回合格率とサイクルタイム
初回合格率(First-Pass Yield):精密コネクタ挿入では、電流ループ方式は実用に達しません。外付けコントローラ方式は一般に90〜95%で安定します。SoftForce®アクチュエータは、力と姿勢をリアルタイムに調整しながら、一貫して99.5%超の初回合格率を達成しています。
サイクルタイム:記録された応用事例では、従来のサーボプレス(100Hz、6秒サイクル)をSoftForce®(10,000Hz)に置き換えた結果、全サイクルが6秒から1.5秒に短縮——速度と力の安定性のトレードオフなしで、4倍のスループットを実現しました。
制御を超えて:すべてのアクチュエータがプロセスモニタになる
10,000Hzの閉ループは、通常運転の副産物として、高分解能の力-位置-時間データを生成します。プロセスエンジニアは、力シグネチャを分析し、サイクル間を比較し、品質問題になる前にドリフトを特定できます。追加の計装なしに、すべてのアクチュエータがモニタリングポイントになるのです。
各業界での実績
SoftForce®アクチュエータ——電動グリッパ、リニアアクチュエータ、ダイレクトドライブアクチュエータ、リニア・ロータリシステム——は、3C電子、半導体製造、車載電子、バイオメディカル生産をまたいで500以上の応用シナリオを蓄積しています。精密組立、フレキシブル把持、力制御挿入、圧入、精密締結、品質検査など、多岐にわたります。
「センシングだけでは不十分」という観点からの補足は、関連記事「力覚センシングだけでは、ラインは守れない——現代組立ラインに欠けている真の精密力制御」をご参照ください。
FAQ
Q1:SoftForce®の力制御精度は?
±0.01N——フルスケールの約0.1%——で、高速時でもゼロオーバーシュートを維持。5,000サイクルの繰り返し試験(総変動±0.1N)で検証済みです。
Q2:閉ループ力制御は、電流ループ力制御と何が違いますか?
電流ループ制御はモーター電流から力を推定します(開ループ、±5〜15%)。閉ループ制御は、内蔵センサーで実際の接触力を測定し、10,000Hzでリアルタイムに補正します。精度は約100倍です。
Q3:自動組立において、力制御精度が重要なのはなぜですか?
コネクタ挿入やレンズハンドリングのような精密プロセスは、0.1〜1%の力公差で動作します。過大な力は部品を損傷させ(微小クラック、ピンの座屈)、不足する力は挿入不全を招きます。力精度は初回合格率を直接左右します。
Q4:SoftForce®は負荷がかかった状態でも、長期間にわたって精度を維持できますか?
はい。独自アルゴリズムがエンドエフェクタ工具の慣性と重力をリアルタイムに補償し、冗長センシングと自動補償により、数百万サイクルにわたる長期安定性を許容範囲内に保ちます。
Q5:SoftForce®の力制御アクチュエータは、どの業界で使われていますか?
3C電子、半導体、車載電子、リチウムイオンバッテリー製造、光学、バイオメディカル生産——記録された応用シナリオは500以上です。
次のラインの力制御を評価しますか?
プロセス力レンジ、サイクルタイム、歩留まり目標をお知らせください。SoftForce®がフィットするか一緒に確認します。