柔軟な平面磁気浮上搬送技術の解説:リニア駆動と平面駆動——同じものなのか?
産業オートメーションにおいて、搬送システムはいま、機械伝達から電磁駆動への根本的な転換期を迎えています。従来のベルト・チェーン・ローラーコンベヤは、柔軟性の不足、精度の限界、頻繁なメンテナンスといった永続的なボトルネックを抱えてきました。磁気浮上技術は、その新たな答えを提供します。ただし、「磁気浮上コンベヤ」という言葉は、実際には根本的に異なる2つの技術アーキテクチャを含んでいます——軌道に拘束されるリニア磁気駆動システムと、軌道のない平面磁気浮上システムです。この違いを理解することは、いま搬送技術を評価するすべての自動化エンジニアにとって不可欠です。
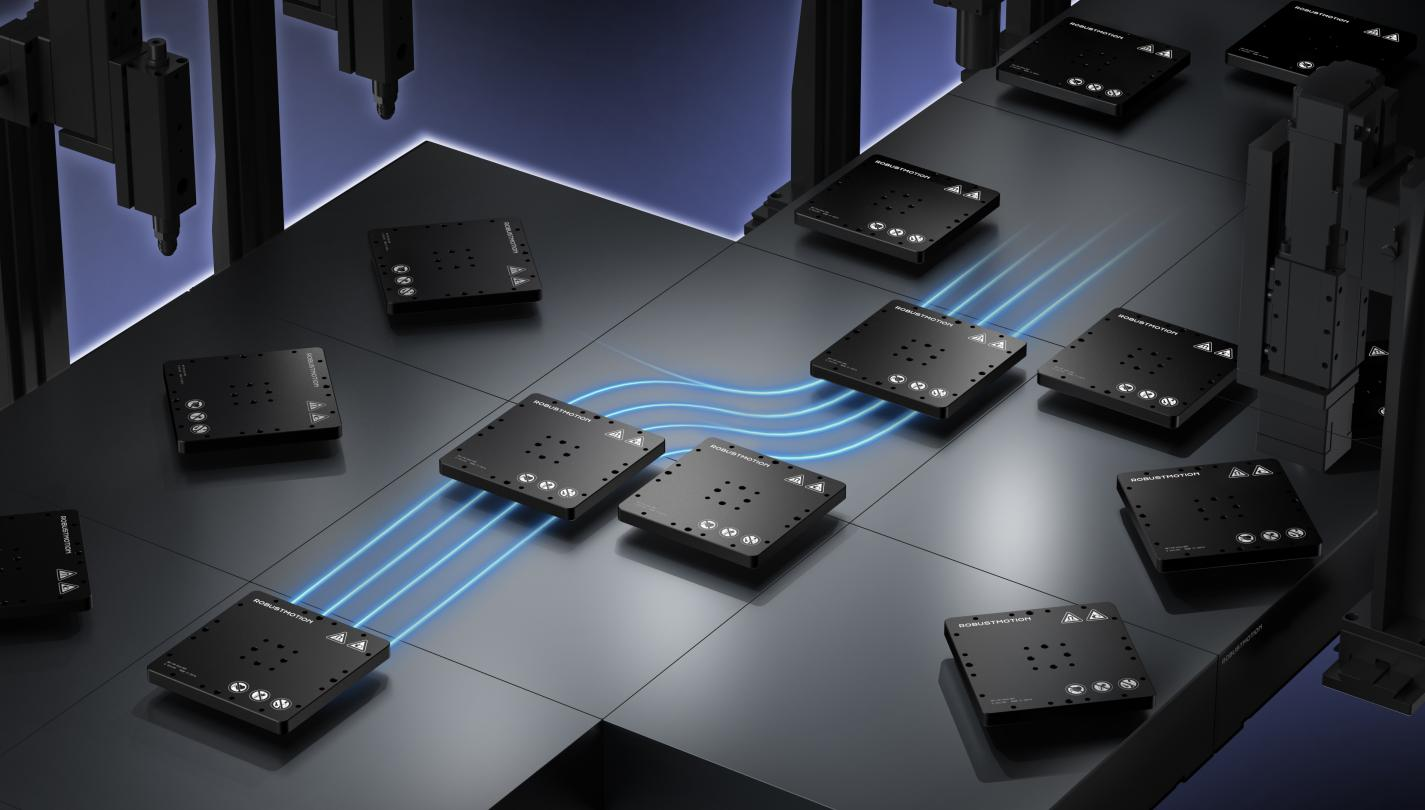
リニア磁気駆動と平面磁気浮上搬送のアーキテクチャ
リニア磁気駆動の仕組み
リニア磁気駆動コンベヤは、その本質において「マルチムーバ型リニアモーターシステム」です。原理は、回転サーボモーターを「平面に展開した」姿を想像すれば理解できます。固定子は、電磁コイルを埋め込んだ固定軌道として伸びていき、可動子(キャリア)は永久磁石アレイを搭載します。コントローラがコイルを順次励磁し、移動磁界を生成して、各可動子を軌道に沿って推進させます。
重要なのは、これらのシステムが機械式ガイドレールを保持していることです。可動子は、軌道に接触するスライドやローラーによって物理的に支持・案内されます——磁力は推進のみを担い、完全な浮上は提供しません。動作は軌道レイアウトに拘束されます。ループ、直線区間、分岐・合流ネットワークは構築できますが、可動子が軌道から離れることは決してできません。厳密な技術用語で言えば、市場にある「磁気駆動コンベヤ」のほとんどは、磁気ダイレクトドライブシステムであって、真の磁気浮上ではありません。
平面磁気浮上の仕組み——MagiFloaterの例
平面磁気浮上は、真の非接触サスペンション技術です。本システムは、RobustMotionのMagiFloater®プラットフォームのようなモジュール式平面モータタイルを、ほぼ任意の形状・サイズの作業面に敷き詰めて構成します。言い換えれば、作業面全体が平面モーターです。リニアモーターの2次元版であり、単一の軸に沿うのではなく平面上で力を発生させます。タイルマトリクス内で生成される電磁界は、X軸とY軸の推進力と同時に、Z軸の浮上力を生み出します。
可動子は、制御されたエアギャップを保って表面上に浮上し、機械的な支持を一切必要としません。これにより、真の6自由度運動が可能になります。X・Y方向の並進、Z方向の上下調整、さらにピッチ・ヨー・ロールの回転が可能です。MagiFloater®の可動子は、固定子表面上を回転し、傾斜し、あらゆる経路を横断できます——すべてソフトウェアで定義されます。
この技術は、半導体リソグラフィ装置に使われる精密モーションステージに起源を持ちます。制御の核心は、多次元の電磁力ベクトルをリアルタイムに分離(デカップリング)することです。システムは水平方向の推進と垂直方向の浮上を同時に管理しなければならず、あらゆる外乱は高周波の閉ループフィードバックで補償されます。その工学的複雑さは、リニアシステムより根本的に高くなります。
中核となる性能差
この2つのアーキテクチャは、重要となるあらゆる工学的側面で分岐します。主要な違いを一目でまとめたのが以下の表です。
| 項目 | リニア磁気駆動 | 平面磁気浮上(MagiFloater) |
|---|---|---|
| 動作の拘束 | 固定軌道に沿う(1Dまたは限定的2D) | 自由な2D移動+回転・傾斜(6自由度) |
| 支持機構 | 機械式レール。磁力は駆動のみ | 完全な電磁浮上。ゼロ接触 |
| コンタミネーション | 摩擦は低減されるが機械的接触が残る | パーティクルゼロ・汚染ゼロ |
| レイアウト柔軟性 | 軌道をモジュール式に組み替え可能 | タイルを任意形状に配置。経路はソフトウェア定義 |
| 可動子設計 | アクティブ/パッシブ、軌道に案内される | 完全パッシブ——モーターもバッテリーもケーブルも不要 |
| コントローラ規模 | 通常、軌道セグメントごとに1台 | 単一コントローラで最大256台の可動子を管理 |
| クリーン度 | 一般産業環境に適合 | クラス1クリーンルーム・無菌用途に適合 |
適用領域:競合ではなく補完
これら2つの技術は代替関係にはなく、それぞれ異なる製造シナリオに適しています。各技術が最も強みを発揮する領域を示したのが以下の表です。
| 適用領域 | リニア磁気駆動 | 平面磁気浮上(MagiFloater) |
|---|---|---|
| 重量物搬送 | 強い——数十kg級、バッテリーモジュール、自動車部品 | より軽量なペイロード、精度重視 |
| 高速・長距離搬送 | 強い——最大6m/s、長尺軌道に対応 | 精度位置決め向けに最適化(最高速度は目的外) |
| 半導体/ウェハハンドリング | 限定的——機械的接触による汚染リスク | 理想的——完全非接触、360°回転、クラス1クリーンルーム |
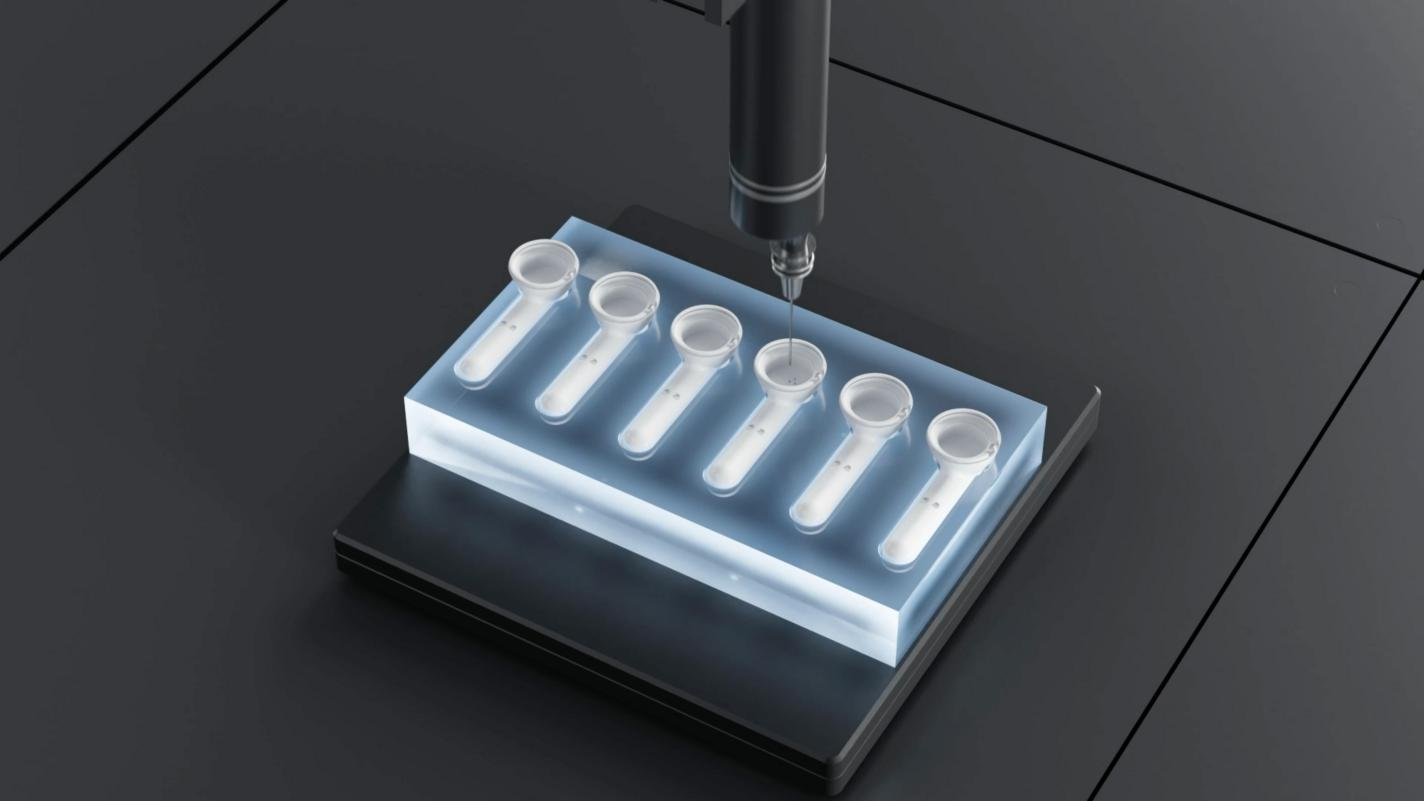
| 3C電子組立 | ステーション間の一般的な搬送 | 可動子が処理プラットフォームに:傾斜・回転・ディスペンス・検査 |
| 製薬・バイオメディカル | バルク材搬送に適合 | 理想的——無菌、キャリアごとのプロセスパラメータトレーサビリティ |
| 食品・化粧品 | 衛生設計なら許容 | 理想的——全面洗浄(CIP)対応、FDA準拠、摩耗ゼロ |
| 切替(段取り替え)速度 | 物理的な軌道再構成が必要 | ソフトウェア定義の経路変更で数時間以内に実現 |
リニア磁気駆動は、重量物・高速・長距離搬送に優れています。リチウムバッテリー製造——数十kg級のバッテリーモジュールを制御された加速度で搬送する独立可動子や、自動車組立において、ベルト・チェーンコンベヤと比較したメンテナンス間隔の延長が測定可能なROIをもたらす、商業的な成熟を達成しています。
MagiFloaterに代表される平面磁気浮上は、高精度・超クリーン・柔軟性が決定的に重要な用途に集中しています。半導体製造では、リソグラフィ・洗浄・CMP工程間のウェハハンドリングにクラス1クリーンルーム適合が求められます。機械的接触が一切ないため、従来のコンベヤが持ち込む潤滑剤・摩擦由来の汚染を排除できます。浮上するキャリアは水平面内で360°回転でき、軌道式システムでは達成できない多角度処理を可能にします。
3C電子組立では、可動子は単なるキャリア以上のものになります——処理プラットフォームに進化します。スマートフォンのサブアセンブリを搭載した1台のMagiFloater可動子は、ディスペンスノズルに最適な角度でワークを提示するために傾斜し、次にビジョン検査ステーションへ回転し、圧入のために位置を調整できます、製品を治具間で移し替えることなく。搬送とプロセスの境界は溶解します。
バイオメディカル・製薬用途では、各浮上キャリアが、複雑なマルチゾーンレイアウトをソフトウェア定義の経路で進みながら、温度・ロット情報・滞留時間などのプロセスパラメータを独立して保持・記録でき、全工程にわたる完全なトレーサビリティを維持します。
結びに
磁気浮上搬送技術の本質は、機械伝達の硬直性を、電磁界の柔軟性で置き換えることにあります。リニア磁気駆動は「軌道付き磁気ダイレクトドライブ」により柔軟な重量物搬送を実現し、現在の産業オートメーションの主力となっています。平面磁気浮上は、平面モーターによる軌道なしの6自由度浮上を動力源とし、搬送とプロセスの究極の統合を体現しており、柔軟な製造の未来を指し示しています。
エンジニアにとって、この境界を理解すること——負荷と速度ではリニア駆動、クリーン度・精度・柔軟性では平面磁気浮上が勝る——は、適切な技術選定の基盤です。技術の成熟とモジュール化が進むにつれ、MagiFloaterのような平面磁気浮上システムは、半導体や医療のボトルネック用途から、精密電子機器組立、ハイエンドパッケージングなどへと拡大し、「プレミアムな選択肢」からスマート製造の中核インフラへと変化しつつあります。
搬送ラインに磁気浮上を検討されていますか?
ペイロード、クリーンルーム等級、段取り替え要件、ステーション構成をお知らせください。MagiFloater®平面磁気浮上と他アーキテクチャのどちらが適するかを一緒に評価します。