技術解説
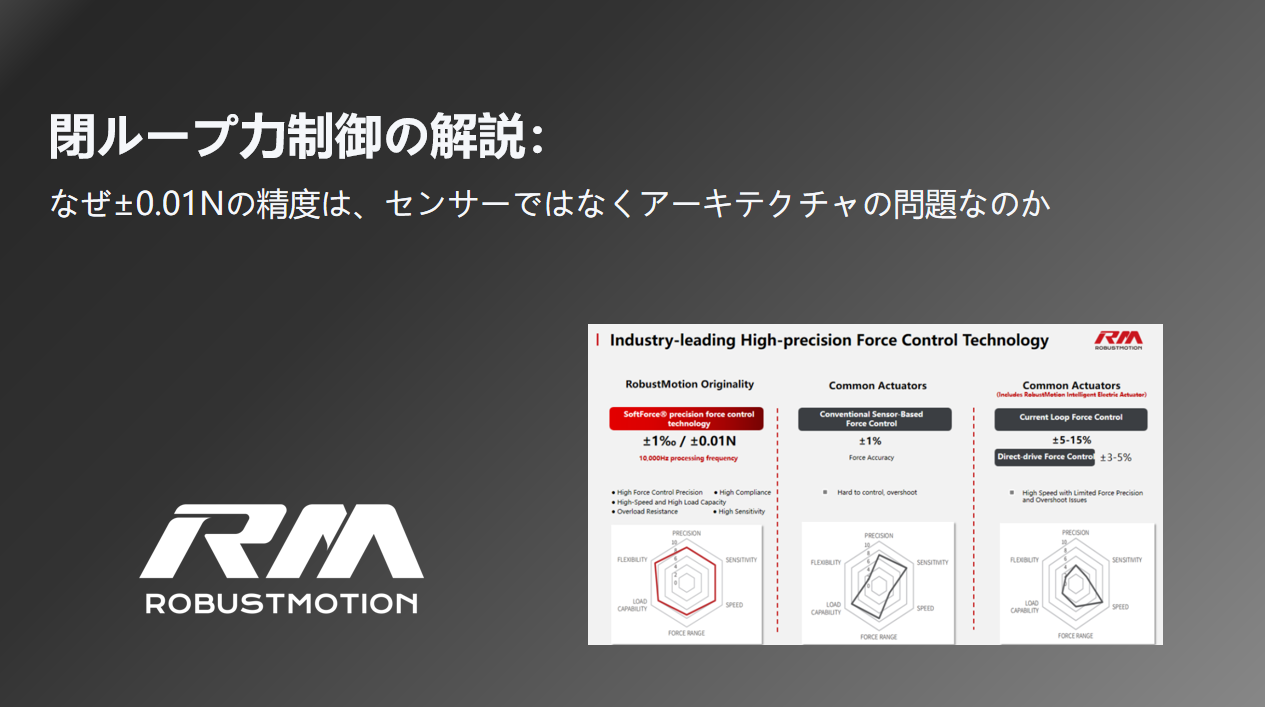
閉ループ力制御の解説:なぜ±0.01Nの精度は、センサーではなくアーキテクチャの問題なのか
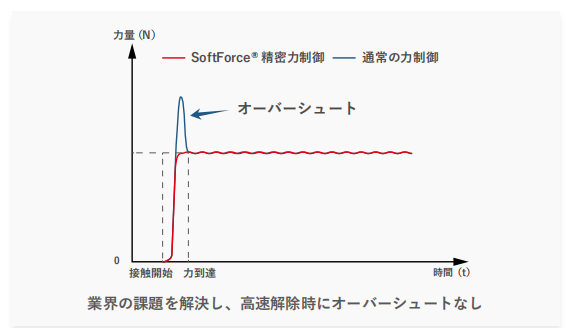
3アーキテクチャ比較と5,000サイクルデータ。SoftForce®閉ループ:±0.01N、10,000Hz、ゼロオーバーシュート、99.5%超歩留まり。
MORE精密自動化、電動アクチュエータ、SoftForce® 技術に関する最新の技術解説と導入視点をご覧ください。
3アーキテクチャ比較と5,000サイクルデータ。SoftForce®閉ループ:±0.01N、10,000Hz、ゼロオーバーシュート、99.5%超歩留まり。
MORE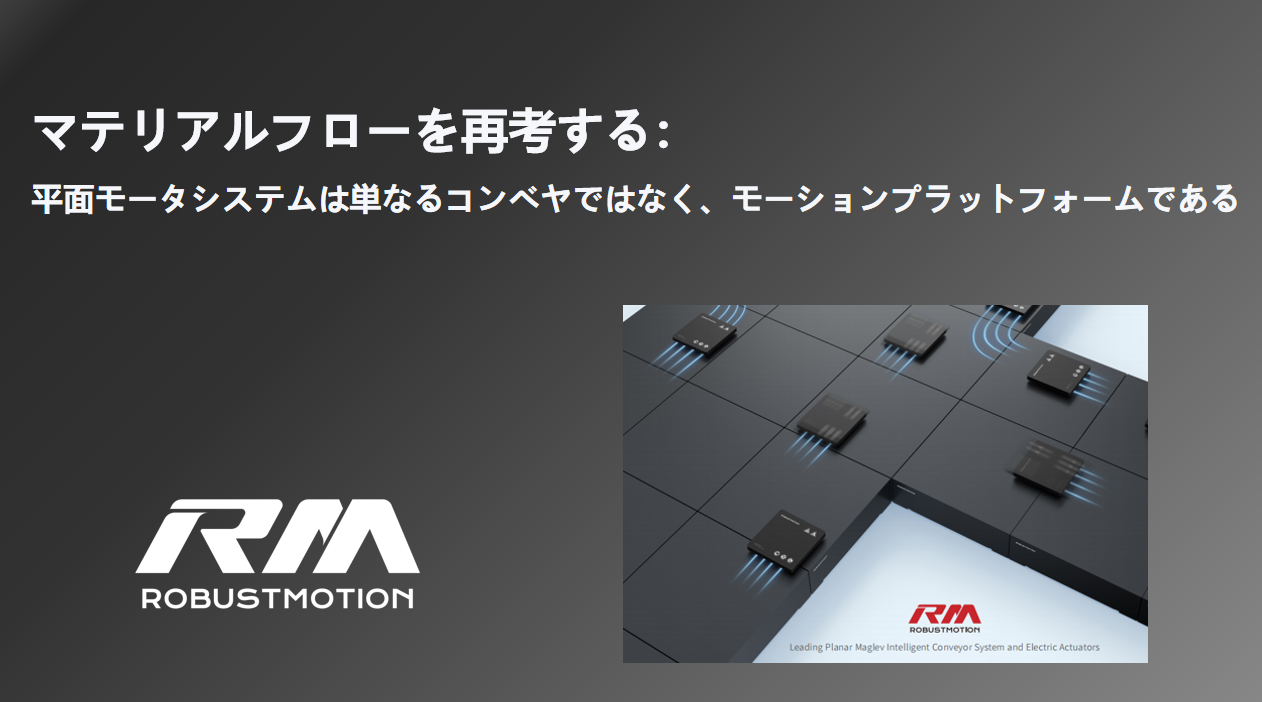
タスク駆動ルーティング・非同期フロー・統合6自由度——MagiFloater®がマテリアルフローをどう再構築するかを解説します。
MORE
ボトルネックはセンシングではなく制御。SoftForce®の10kHz閉ループ・MPC・ダイレクトドライブが±0.01Nをどう実現するかを解説します。
MORE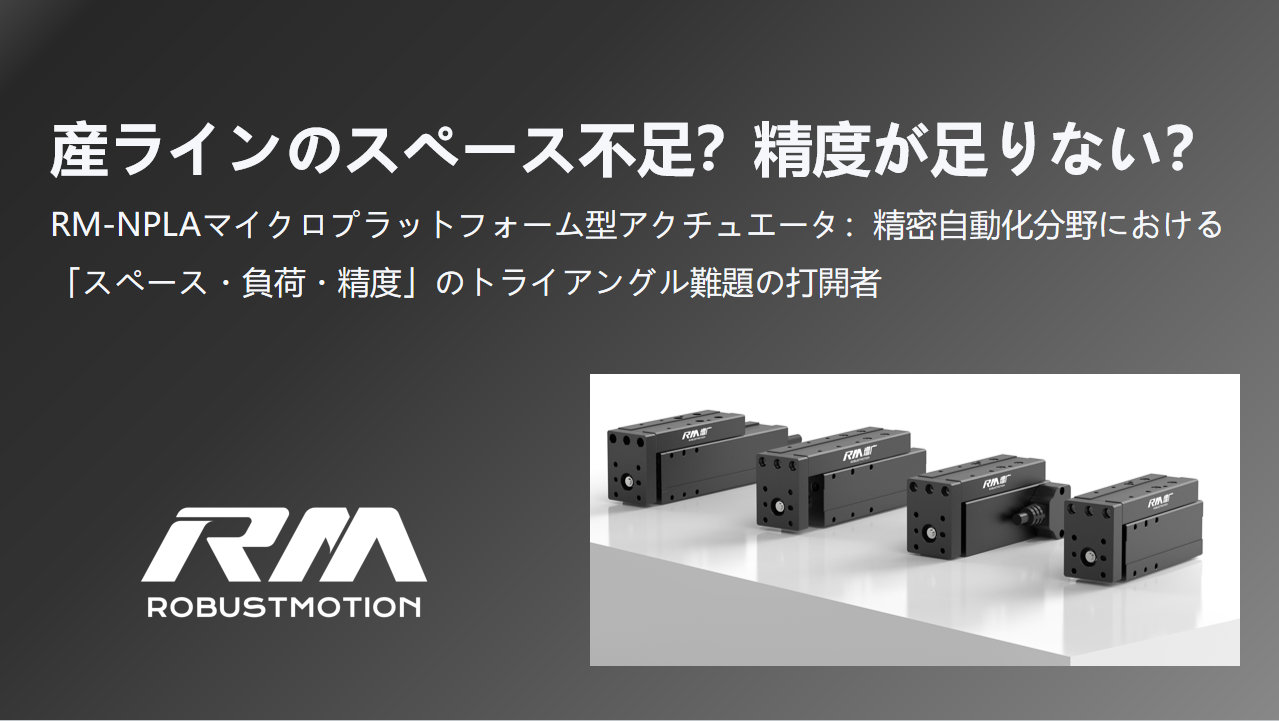
生産ラインのスペース不足・精度不足に直面する現場へ。RM-NPLAがプラットフォーム構造と駆動制御一体でトライアングル難題をどう打開するかを解説します。
MORE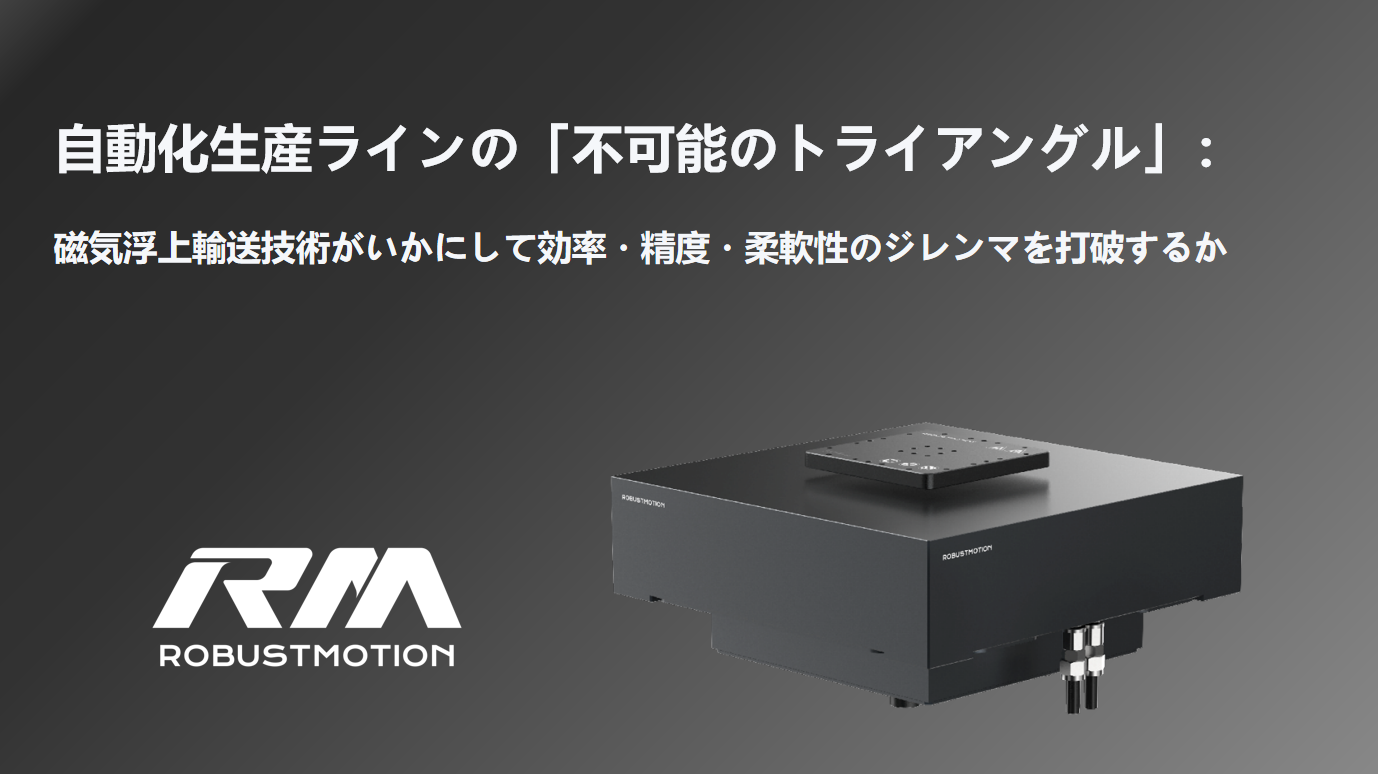
剛性レイアウト・工程分断・精度ドリフト・データ断絶——MagiFloater® が効率・精度・柔軟性の「不可能のトライアングル」をどう打破するかを体系解説します。
MORE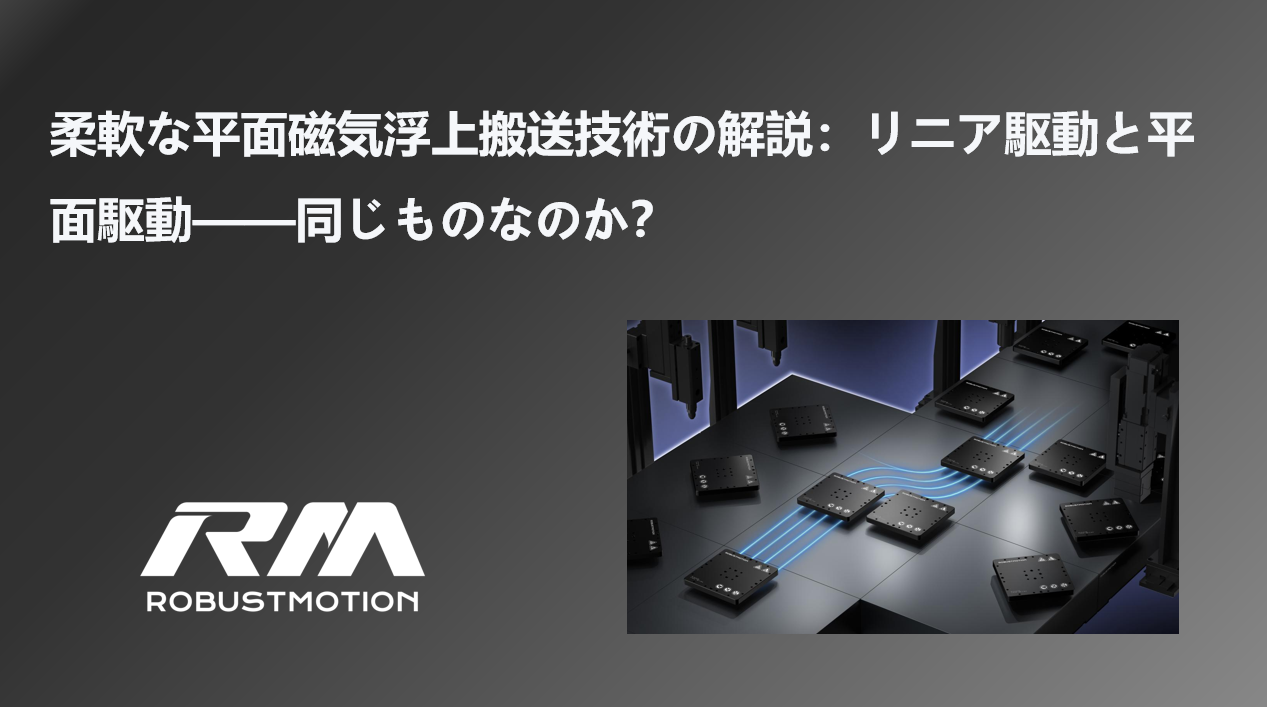
「磁気浮上コンベヤ」に含まれる2つのアーキテクチャ——軌道拘束のリニア磁気駆動と軌道なしの平面磁気浮上(MagiFloater®)——の違いと適用領域を整理します。
MORE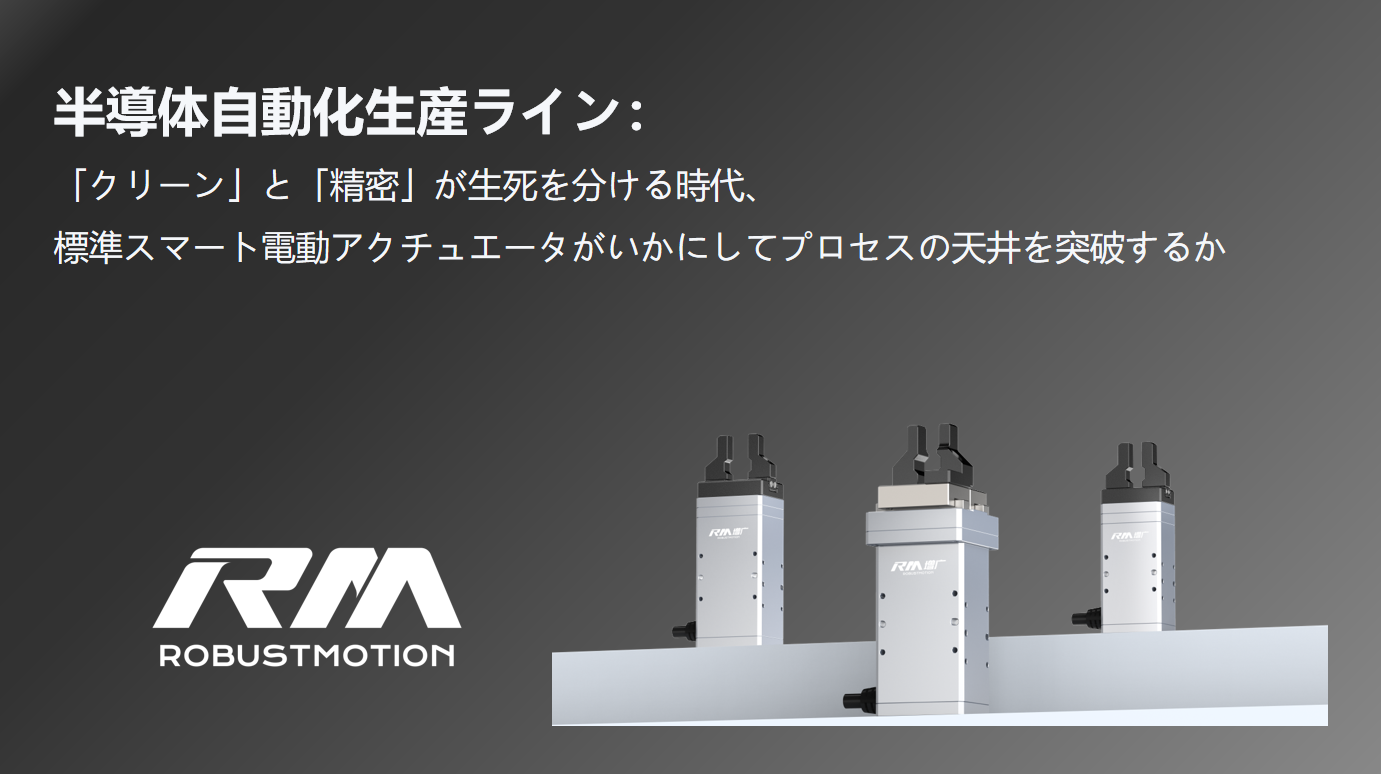
半導体製造のクリーン度・集積度・柔軟性の三重の課題、駆動制御分離の限界、および駆動制御一体アーキテクチャが精密プロセスの天井をどう突破するかを解説します。
MORE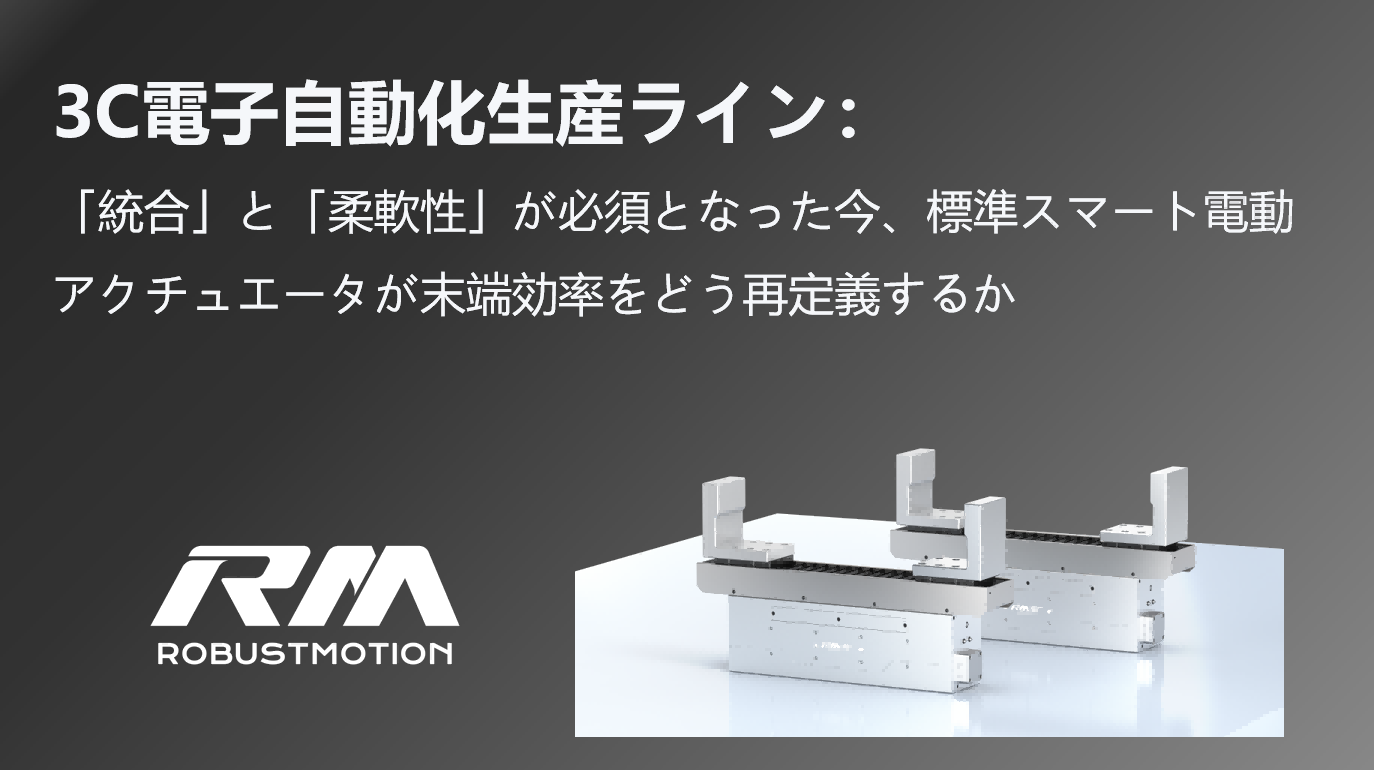
3C製造の統合不安、駆動制御分離の限界、および駆動制御一体アーキテクチャがスペース・型替え・多ブランド協調の課題をどう解決するかを解説します。
MORE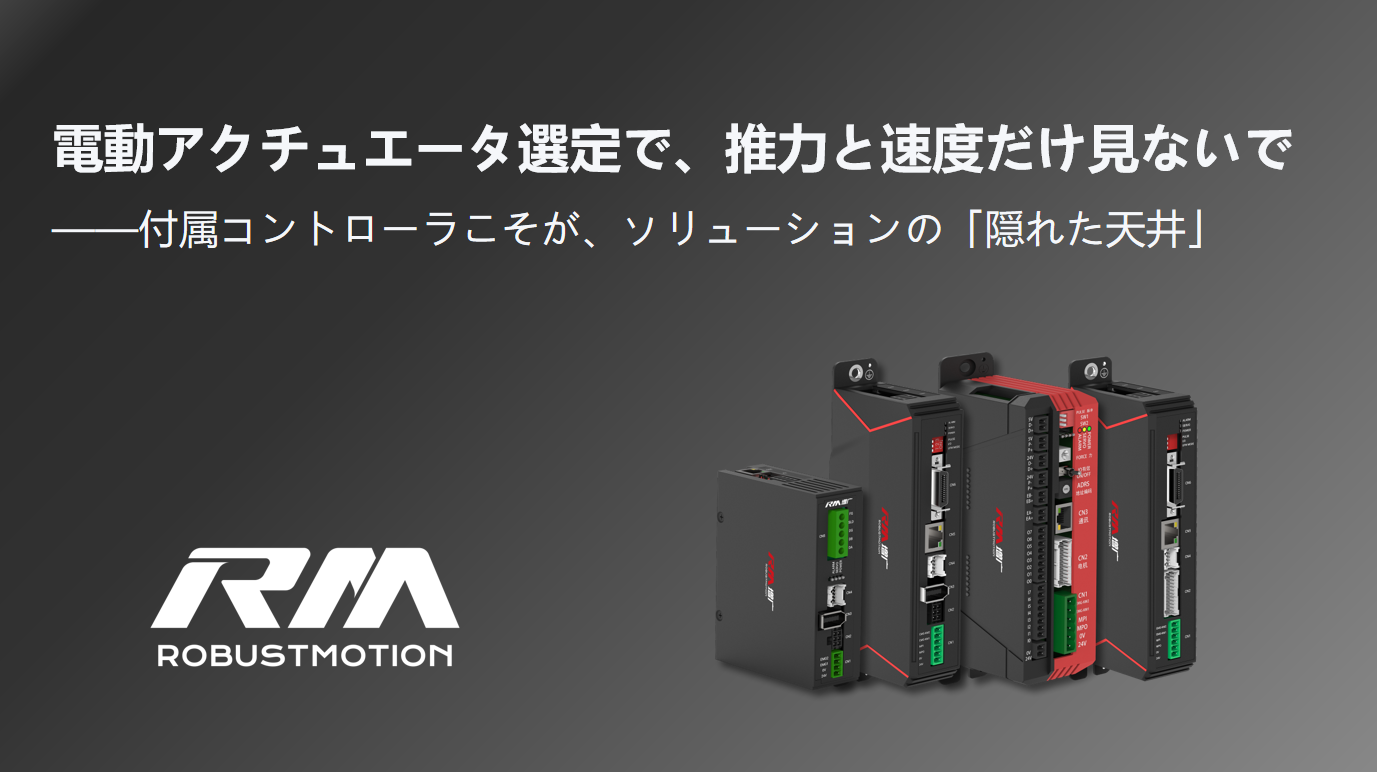
推力・速度・ストロークだけでなく、付属コントローラの互換性、応答速度、デバッグ体験がソリューションの上限を決める理由を解説します。
MORE
接触時の力オーバーシュートが高価値ワークを破壊する理由と、10 kHz予測制御が速度と安全性のトレードオフを解消する方法を解説します。
MORE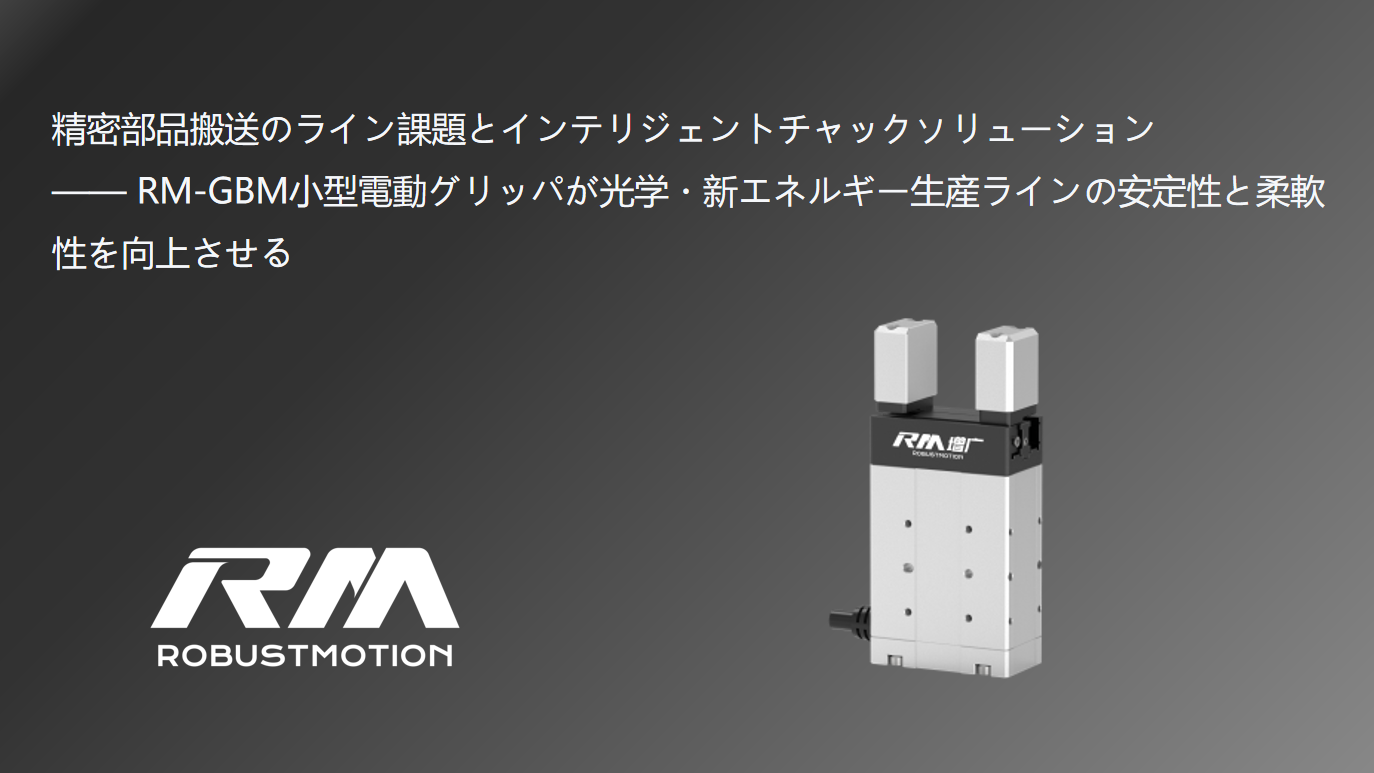
光学・新エネルギー生産ラインのチャックボトルネックと、コンパクト設計・柔軟対応・インテリジェントフィードバックがもたらす安定性と柔軟性の向上を解説します。
MORE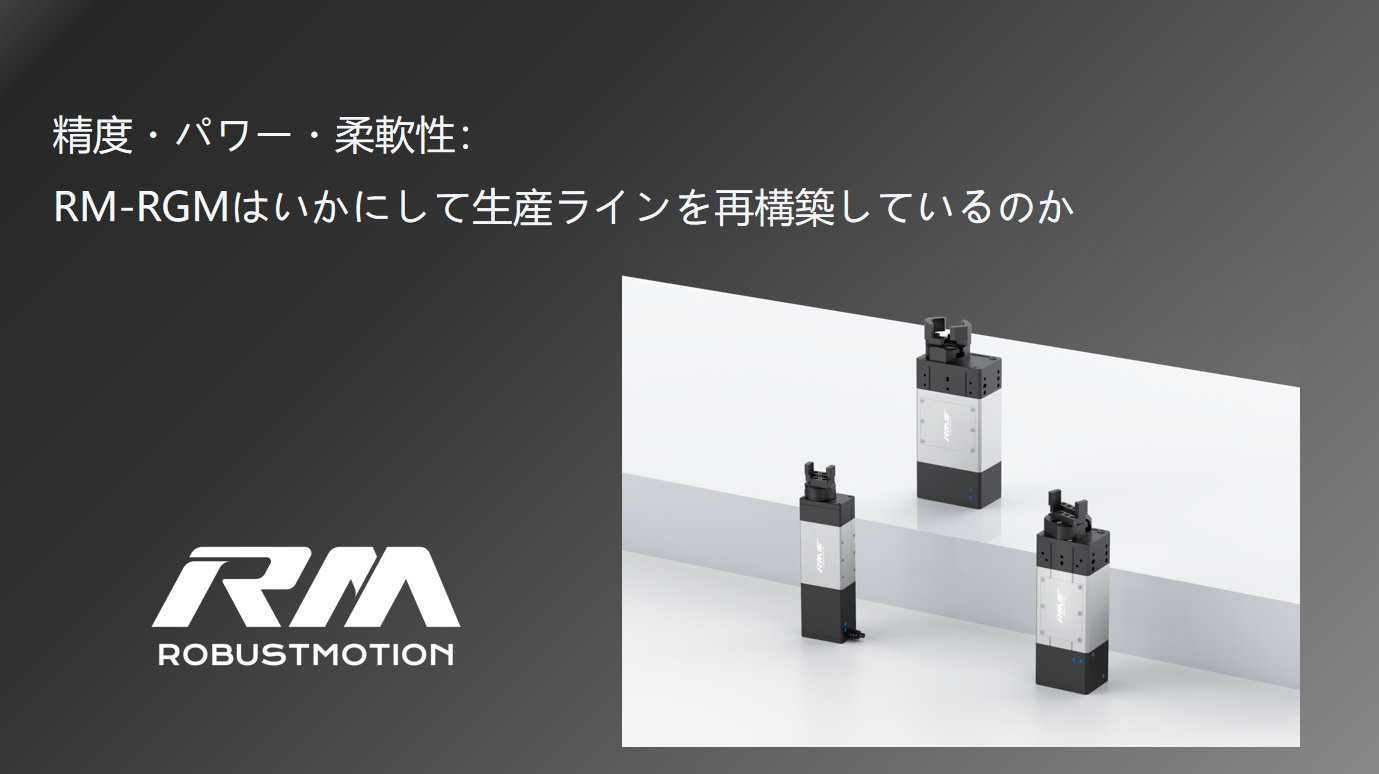
IVD・ラボオートメーションにおける分離型方式の3大課題と、駆動制御一体アーキテクチャがもたらす統合・精度・TCO上の価値を解説します。
MORE
力制御のデジタル化が歩留まり・タクト・TCO・DX にもたらす経営価値と、業種別の導入判断フレームワークを解説します。
MORE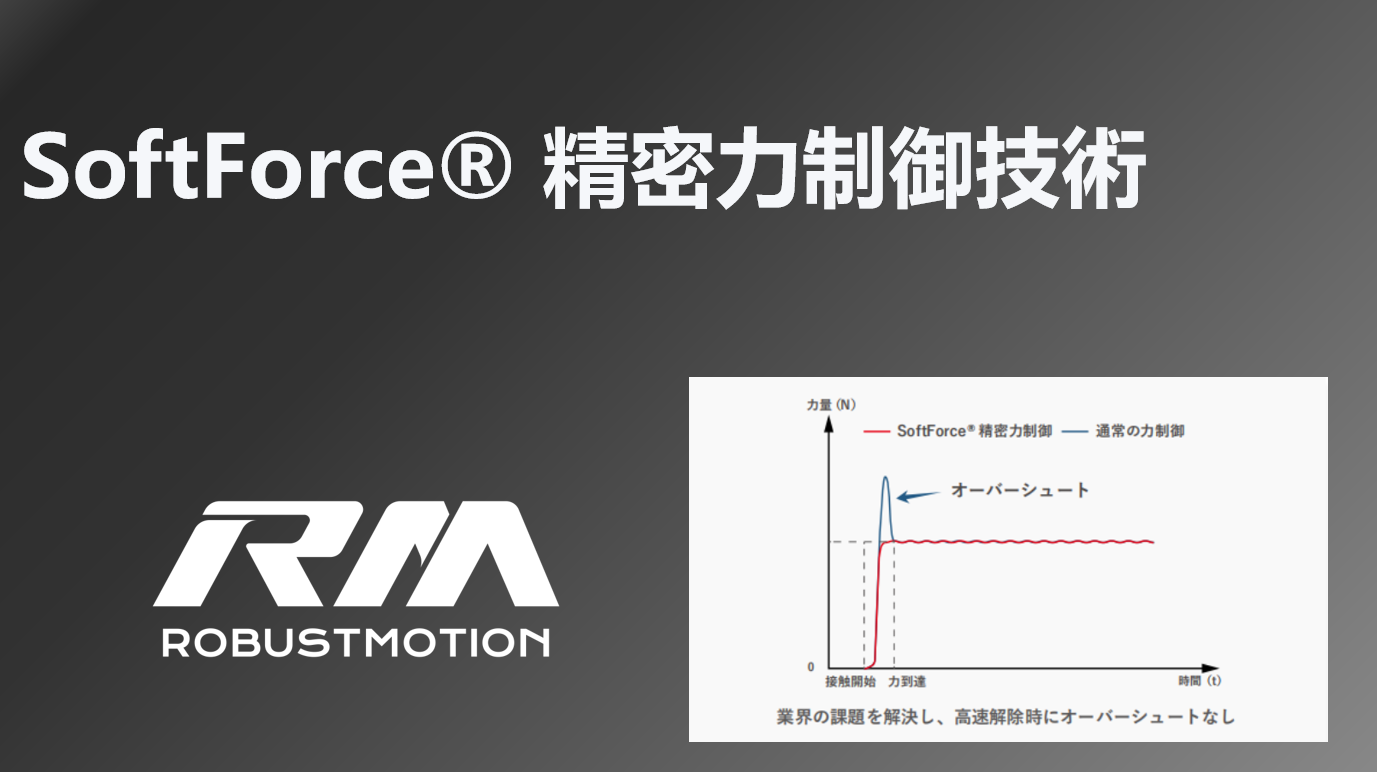
MPC と 10kHz リアルタイム制御を融合した SoftForce® 3.0 が、速度・精度・コンプライアンスの不可能三角をどう打破するかを解説します。
MORE