マテリアルフローを再考する:平面モータシステムは単なるコンベヤではなく、モーションプラットフォームである
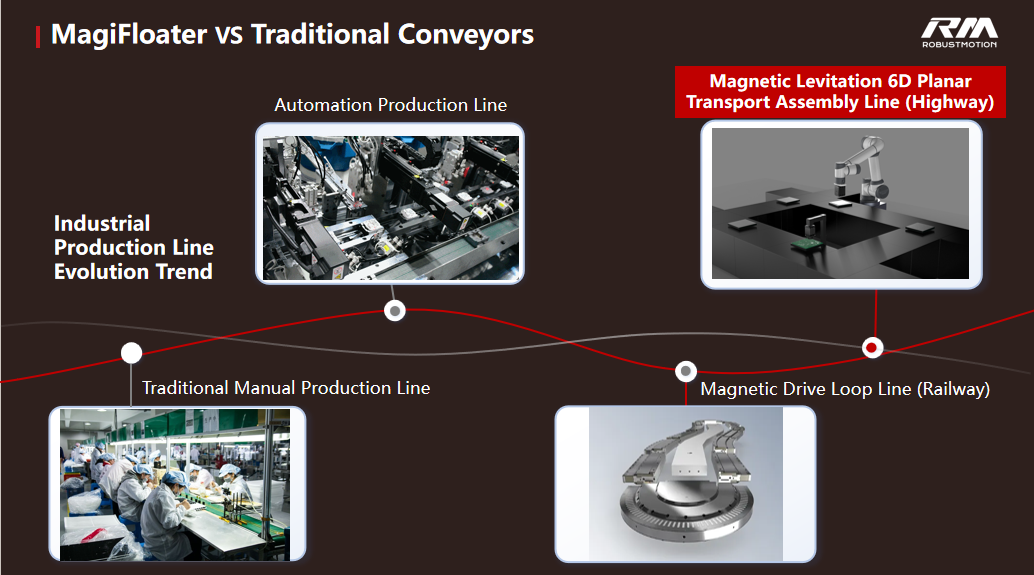
何十年にもわたり、自動化エンジニアは一つの根本的な制約を受け入れてきた。製品をプロセス間で移動させたいなら、コンベヤか、パレット循環ラインか、ピックアンドプレースのガントリに載せるのが当然だった。そこでは経路は固定され、サイクルタイムは最も遅いステーションによって規定され、単純な並進を超える動作には回転テーブル、昇降ステーション、ロボットハンドオフといった追加機構が必要になる。私たちはこの制約をあまりに徹底的に最適化してきたため、それが制約であること自体を忘れがちだ。
だが、ロットサイズが縮小し、品種構成が多様化し、クリーンルームと精度の要件が厳格化するいま、この固定インフラのコストは持続不可能なものになりつつある。段取り替えのダウンタイム、機械的摩耗、そして搬送ハードウェアが占有する物理的体積は、もはや許容できるトレードオフではない。業界が必要としているのは、より速いコンベヤでも、より柔軟なパレットシステムでもない。平面モータシステム——部品がどう移動し、どう姿勢を変え、どうプロセス設備と相互作用するかという、根本的に異なる考え方である。
RobustMotionのMagiFloater®は、その転換を体現する。磁気浮上を基盤とする平面モータシステムとして、それはリニアモーションの漸進的な改善ではない。マテリアルフローのアーキテクチャそのものの再構築である。
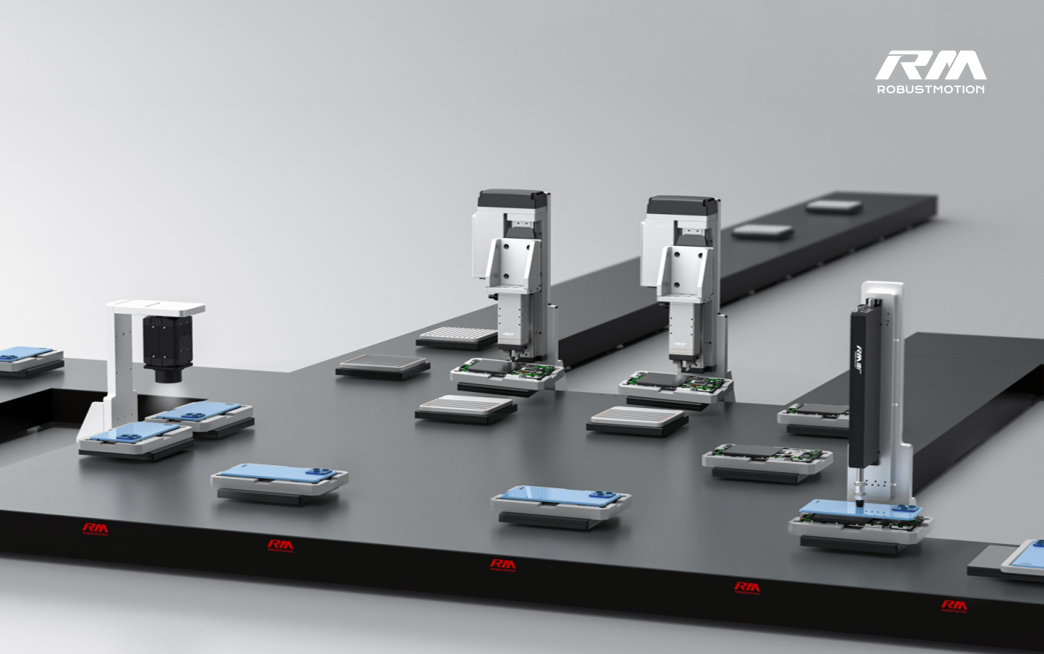
「固定ルーティング」から「タスク駆動の経路計画」へ
従来のラインでは、すべての製品が、すべての工程を必要とするかどうかにかかわらず、同じステーション列を同じ順序で通過する。検査しか必要としないユニットも、ディスペンスやラベリングのステーションの前を通ってしまい、不要な移動時間と、汚染やハンドリングリスクへの曝露を積み重ねる。
MagiFloaterはこの前提を排除する。この平面モータシステムでは、複数の独立した可動子がモジュール化された固定子プレーンの上に浮上し、製品ごとのタスクに基づいて動的にルーティングされる。ある可動子はリワーク(手直し)ステーションへ迂回し、別の可動子はそのまま搬出へ向かう。さらに別の可動子は、バッチの他の流れを止めることなく並列の検査レーンへ入っていく。経路はハードコードされるのではなく、計算によって生成される。
エンジニアにとってこれは、装置のフットプリントがもはや「最長の工程ルート」によって規定されないことを意味する。ステーションの追加・削除・並べ替えは、機械的な再設計なしに可能になる。システムの拡張は、チェーンを延長したりパレットループ全体を再プログラムしたりするのではなく、262×262 mmの固定子モジュールと複数仕様の可動子を追加することによって行われる。
「同期タクト」から「非同期・イベント駆動フロー」へ
古典的なコンベヤラインは同期システムである。すべてのパレットが同じ刻みで進み、ラインのスループットは最も遅いステーションによって上限が決まる。ディスペンスに4秒、検査に1秒かかるなら、ライン全体が4秒で動くことになる。私たちはこれを緩和するためにバッファステーションや並列レーンを設計してきたが、その緩和策自体が、機械的な複雑さと故障モードを上乗せしてきた。
MagiFloaterのような平面モータシステムでは、可動子はそれぞれ独立して動作する。浮上した各キャリアは独自の速度プロファイルに従い、自分のプロセスが必要とする場所にだけ滞留する。ある可動子が4秒のディスペンスステーションで待機しているあいだに、他の可動子は検査、包装、復帰ループへと進み続ける。ライン全体のスループットは、ボトルネックステーションの関数ではなく、可動子の数、ステーションの並列度、インテリジェントなスケジューリングによって決まる。
無負荷最大加速度1.5 G、繰り返し位置決め精度±0.02 mmの可動子は、十分に速く、十分に精密である。そのためステーション間の搬送時間は、プロセス時間そのものと比べれば無視できるレベルになる。ラインはもはやチェーンではない。それは装置レベルの、分散型でイベント駆動のロジスティクスネットワークである。
「搬送してから加工」から「統合された6自由度モーション」へ
従来型搬送システムの最も見過ごされがちな制限は、それが2自由度——XとY——で動作する一方で、ほとんどのプロセスは6自由度を必要とするという点だろう。部品をビジョンシステム、ディスペンサ、精密プレスに提示するには、通常、回転ステージ、Z軸リフト、チルト機構が必要であり、それぞれが専用のコントローラ、配線、メンテナンススケジュールを抱えている。
MagiFloaterの可動子は6自由度のモーションを提供する。X・Y・Zの並進に加え、三つの軸すべてのまわりの回転と傾斜を、単一の統合モジュール内で実現する。可動子はプレーン上を並進し、360°連続回転し、±2°傾斜し、0.5~5 mmの浮上高さで上下動する——しかも、これらすべてを同時に実行できる。容器は、泡を抑えるために傾けた姿勢のまま充填できる。レンズは、搬送中にビジョンカメラに向けた姿勢決めができる。マイクロプレートは、別のアライメントステージを用意せずに、要求される正確な角度でピペットチップに提示できる。
まさにここで、平面モータシステムは「コンベヤ」というカテゴリを超える。それは、部品の搬送をも担う精密モーションプラットフォームである。RobustMotionのSoftForce®精密力制御をこの磁気浮上アーキテクチャに組み込むことで、同一のプラットフォーム上で±0.01 Nの精度による繊細な組立・計測操作を実行でき、多くの応用において、力制御用の専用アクチュエータが不要になる。
システムインテグレーターのための実務的視点
仕様面から見て、MagiFloaterのような平面モータシステムは、標準的なベルトコンベヤの単純な置き換えではない。以下の条件が当てはまる応用における、戦略的な選択である。
- 多品種・中少量生産:製品バリアントの切り替えが頻繁で、機械的な段取り替えが主要なコスト要因になっている。
- クリーンまたは汚染に敏感な環境:非接触の浮上により、摺動面・転動面からの粒子発生を排除する。半導体、光学、バイオメディカル生産にとって決定的に重要な特性である。
- 精密な姿勢決め要件:現在、回転テーブル、リフトステーション、ロボットによる姿勢変更を必要としているプロセスを、単一の磁気浮上モーションシーケンスへ集約できる。
- 設置面積に制約のある現場:高集積な固定子モジュール(水冷、24VDC、Ethernet接続)により、従来型の多軸搬送システムと比べて、機構の積み上げ高さと配線密度を低減できる。
結び
生産自動化の進化は、明確な弧を描いてきた。まず機械化し、次にサーボ制御し、そしてネットワーク化した。次のステップは、搬送とプロセスの境界を溶かすことである。MagiFloaterに代表される平面モータシステムは、単に部品をより効率的に動かすだけのものではない。それは「ステーション」とは何か、「サイクルタイム」とは何を意味するのか、そしてどれだけの機械的サブシステムを単一のインテリジェントなモーションプレーンへ集約できるかを、再定義する。
2026年以降のシステムを設計するエンジニアにとって、問うべき質問はもはや「どうやって部品をプロセスへ運ぶか」ではない。「どうやって、モーションそのものをプロセスにするか」である。
次のラインに MagiFloater® を
ペイロード、クリーン度、段取り替え、ステーション構成をお知らせください。平面モータがフィットするか一緒に評価します。